シミュレータから現実へ — sim2realの溝と、フィジカルAIの歩き始め方【アヒルで学ぶフィジカルAI #8・最終回】
Ember 編集部 ・ 2026-08-28 ・ 約5分 ・ robotics
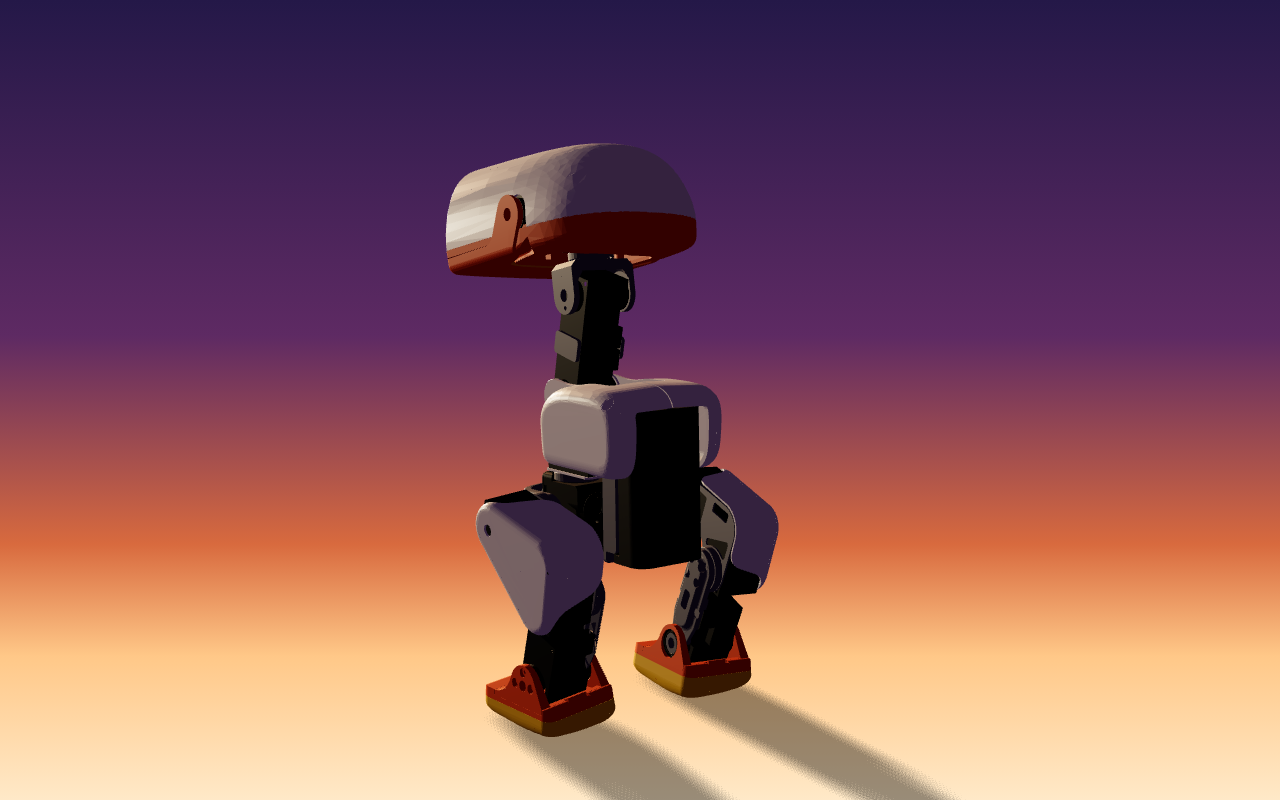
連載の最初に、3つの言葉を渡しました。シミュレーション、ポリシー、そして sim2real 。最終回は、まだ開けていなかった3つ目の箱を開けます。 ここまでの旅を1行にまとめると——「ブラウザのアヒルは、物理シミュレータ(第2回)の中の、テキストで書かれた体(第3回)を、センサー61個ぶんの観測(第4回)を頼りに、強化学習で育った0.8MBの脳たち(第5〜7回)が動かしている」。 そして第6回で予告したとおり、この脳(.onnxファイル)は、現実に存在するアヒル型ロボットに そのまま載せるため に作られたものです。では、シミュレータで無敵に育った脳は、現実でもそのまま無敵なのでしょうか。 なりません。ここに、フィジカルAI最大の溝があります。
道具箱① リアリティギャップ — 現実は仕様書どおりに動かない シミュレータと現実の差を リアリティギャップ と呼びます。抽象的な話ではなく、リストにできる具体的な差です。 摩擦 : 第2回でやった通り、歩行は摩擦が頼り。だが現実の床の摩擦係数は、フローリングと畳とタイルで違い、同じ床でも埃で変わる。シミュレータの設定値と数%ズレるだけで歩容は崩れる。 モーター : 仕様書には「このトルクが出る」と書いてあるが、現実の安価なサーボは、電池の残量で力が変わり、指令から動作まで遅れがあり、個体差もある。 体 : 部品の重さや剛性は設計値と微妙に違う。組み立てのネジ1本で重心がズレる。 センサー : IMUの値はノイズと偏りを含む。シミュレータの「真の値」は現実には存在しない。 時間 : 第6回の締め切り(20ms)は、実機ではOSの気まぐれで揺らぐ。 どれも小さな差です。しかし二足歩行は、小さな差が転倒という大きな結果に増幅されるシステムです。シミュレータだけで育った脳は、いわば 教科書の物理だけで育った優等生 。初めての現実で、教科書に載っていない床の埃に足を取られます。 道具箱② ドメインランダム化 — わざと雑に育てる この溝への、現在の主力の渡り方が ドメインランダム化 です。発想は拍子抜けするほどシンプルで、 訓練中、シミュレータの物理パラメータをわざとランダムに揺らし続ける。 摩擦係数を毎回少し変える。体の重さを変える。モーターの強さを変える。センサーにノイズを混ぜる。指令の到着をわざと遅らせる。第5回でやった数千の並列世界を、全部 微妙に違う世界 にするのです。 すると脳は、「摩擦がいくつの世界か」を当てにできなくなり、 どの世界でもそこそこ歩ける頑健な歩き方 を身につけるしかなくなる。そうして育った脳にとって、現実というのは「訓練で見た無数の世界のうちの、また1つ」にすぎません。溝を埋めるのではなく、 溝ごと訓練に含めてしまう 。 このゲームのアヒルの歩き方に、妙な安定感——多少ぶつかっても、押されても、よろけながら持ち直すあの感じ——があるのは、この「雑に育てられた」経歴のおかげです。温室の優等生ではなく、荒れた砂場で育った子なのです。 現実のアヒルは、実在する 連載で何度か触れたとおり、このアヒルはフィクションではありません。Pollen Roboticsの<strong microduck(マイクロダック)</strong ——身長25cm・体重800g、サーボ15個、頭にカメラと深度センサー、体と頭にIMU、スマホ級の小型コンピュータを積んだ、実在する二足歩行ロボットです。シミュレータ、訓練コード(microduck rl)、訓練済みポリシー、実機を動かすRust製ソフトウェアが公開されていて、2026年8月にはHugging Faceと組んだ製品版が399ドルで予約開始になりました。これまで大学の研究室にしかなかった「歩くロボット+ロボット学習」一式が、いま高校生の手が届く場所まで来ています。 そしてもう一度強調したいのはこれです。このゲームがブラウザで実行している .onnx ファイルは、その実機プロジェクトが実機のために訓練・公開しているものと同じ系統のものです。<strong あなたがさっきまで遊んでいたあのアヒルの挙動は、現実のロボットの挙動そのもの</strong でした。 フィジカルAIの歩き始め方 — 具体的な階段 最後に、この連載の本当の目的の話をします。フィジカルAIは、ヒト型ロボット、自動運転、宇宙、農業、介護——「物理世界を扱うすべての産業」が計算機科学と合流する場所で、世界的に人が足りていません。そして参入コストは、歴史上いまが最安です。興味が1ミリでも動いたなら、次の階段を上ってみてください。1段ごとに完結して、どこで止まっても損はしません。 1段目(今日できる): 遊んで、開発者ツールで覗く。 第6回の観察課題です。F12のネットワークタブで .onnx と .wasm と .stl を自分の目で確認する。仕組みを知って遊ぶのは、もう学習です。 2段目(今週できる): 本家シミュレータを触る。 このアヒルの公式シミュレータはHugging Faceで「microduck simulator」と検索すると出てきます(ブラウザで動きます)。そしてMuJoCo本体はPythonから pip install mujoco で入ります。公式チュートリアル(Colabでブラウザ実行可)で、箱を落とし、振り子を振り、第2回の「状態」「タイムステップ」「接触」を自分の手で確かめてください。 3段目(今月できる): 強化学習を1回まわす。 Gymnasium(強化学習の練習環境集)とStable Baselines3(アルゴリズム集)を使えば、倒立振子(CartPole)の制御をノートPCで数分で学習できます。第5回でやった「報酬・ポリシー・試行錯誤」の実物です。歩行はその延長線上にあります。 4段目(今年できる): 本物のコードと本物の体へ。 アヒルの訓練コード(GitHubで「microduck rl」)を読む・改造する。Hugging FaceのLeRobotのような、実機ロボット学習の入門エコシステムに参加する。そしてその気になったら——製品版microduckを手に入れるか、設計図ごと公開されている他のオープンソースロボットを組み立てる。sim2realの溝を、自分の手で渡ってみてください。 進路としては、大学の機械系・電気系・情報系のどこからでも到達できます(この分野自体が3つの合流点なので)。探すキーワードは「ロボット学習」「制御工学」「強化学習」。研究室のウェブサイトでこれらの言葉と「実機」の写真が並んでいたら、そこはフィジカルAIの現場です。 最後の道具箱 ① リアリティギャップ — シミュレータと現実の系統的な差。小さな差が転倒に増幅されるのが物理世界。 ② ドメインランダム化 — 訓練世界をわざとばらつかせ、現実を「見たことある世界の1つ」にしてしまう頑健化の技法。 ③ 階段 — 遊ぶ→シミュレータ→強化学習→実機。全部無料または安価で、全部公開されている。参入コストが史上最安の今、足りないのは人だけ。 結び 8回かけて、1つのブラウザゲームを縦に掘りました。振り返れば、そこには現代のフィジカルAIの全部品が埋まっていました。物理エンジン、ロボットの記述形式、センサーと部分観測、強化学習、ニューラルネットワーク、モデル交換規格、リアルタイム制御、スキル合成、身体性、sim2real。 おもちゃに見えるものを、おもちゃのままにしない目——それがこの連載であなたに渡したかった、最後の道具です。 アヒルはピッチで待っています。次に転ばせるのは、シミュレータの中のアヒルか、あなたが組んだ現実のアヒルか。 FUTSAL DUCKS — ゲームはこちら / 連載第1回から読み直す方はこちら。