蹴る・転ぶ・ローラーで滑る — スキル切り替えと「身体性」【アヒルで学ぶフィジカルAI #7】
Ember 編集部 ・ 2026-08-28 ・ 約5分 ・ robotics
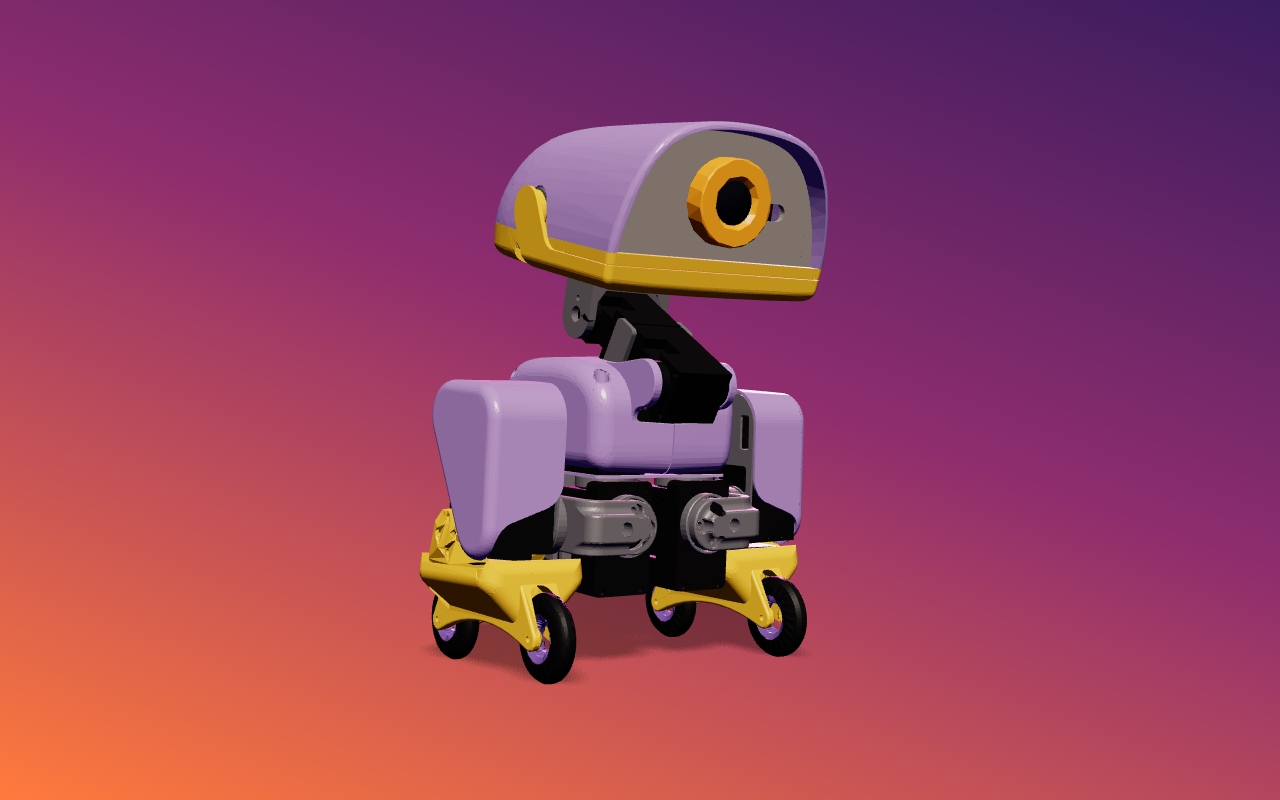
前回までで、1個のポリシー(歩行)が生まれてからブラウザで動くまでの一本道を追い終えました。今回は視野を広げます。FUTSAL DUCKSのアヒルは、実は 1つの脳では動いていません 。歩く脳、左足で蹴る脳、右足で蹴る脳、ローラーで滑る脳、しゃがんで滑走する脳——専門家の脳を、場面ごとに まるごと差し替えて 動いています。 「賢い1つの脳」ではなく「専門家の脳の切り替え」。これは手抜きではなく、現在のロボット学習の実戦的な定石です。そして後半では、ローラーモードが突きつけてくる、もっと根源的な話—— 知能は身体と切り離せない という話をします。
道具箱① ワンショットスキル — 0.5秒だけ別人になる Q/Eキーでキックしたとき、内部では次のことが起きています。 1. 歩行ポリシーを一時停止し、 キック専用ポリシー に交代 2. コマンド欄(第4回の「注文書」)を すべてゼロ にする 3. 0.5秒間 だけキックポリシーに体を預ける 4. 時間が来たら、問答無用で歩行ポリシーに戻す キックポリシーは「ボールを遠くへ飛ばすと加点」という採点基準で、歩行とは 別に訓練 されたものです。面白いのは②と③。コマンドがゼロということは、キック中のアヒルは注文を一切受け付けない。そして0.5秒という時間は、訓練時の設計で決め打ちされています。つまりキックは、引き金を引いたら止まらない ワンショット(撃ち切り)のスキル です。 思い出してください——第4回で見たとおり、観測61個にボールの位置は入っていません。 キックポリシーもボールが見えていない のです。では狙いは誰がつけるのか。あなたです。体をボールに正対させ、適切な距離に立つところまでがプレイヤーの仕事で、ポリシーは「今この瞬間、いい感じに足を振り抜く」ことだけを請け負う。照準は上の階、動作は下の階。ここでも階層設計が貫かれています(実機でこの照準を自動化するなら、頭のカメラの映像を処理する視覚プログラムが上の階に入ることになります)。 人間の運動にも同じ構造があります。野球のスイングは、始動したら途中で軌道修正がほぼ効きません。脳が「開始」だけ命じて、あとは訓練済みの運動プログラムが走り切る——バリスティック運動と呼ばれる仕組みです。0.5秒のキックは、その機械版です。 道具箱② 切り替えの工学 — 交代の瞬間に事故を起こさない 脳の交代には、地味だが重要な作法があります。 たとえば第4回で出た観測の「⑤直前の自分の行動」。ポリシーが交代しても、この欄は リセットせず前任者の値を引き継ぎます 。交代の瞬間に「直前の行動=ゼロ」と嘘をつくと、新しいポリシーは急ハンドルを切り、関節がガクンと跳ねるからです。前任者から現場を正しく引き継ぐ——組織の引き継ぎと同じで、切り替えのなめらかさは細部の作法で決まります。 また、キック直後の数百ミリ秒はコマンドを抑え、体勢が落ち着いてから操作を受け付けます。スキルの「つなぎ目」は転倒事故の多発地帯で、実機のロボット運用でも、この遷移設計に多くの工数が割かれます。 道具箱③ 身体性 — ローラーを履いた瞬間、脳は無力になる さて、本題です。ロビーで🛼ローラーモードを選ぶと、アヒルの足がホイール付きブレードに変わります(第3回でやった通り、体の設計ファイルごと別物になります。車輪は モーターなしの受動関節 です)。 ここで実験としてこう問います。 足が変わっただけなのだから、歩行の脳をそのまま積めばいいのでは? 答えは、無惨な転倒です。歩行ポリシーは「足の裏が地面を掴む」世界で20万パラメータを最適化してきました。接地のたびに地面が滑る世界では、その前提が全部崩れます。逆もまた然りで、ローラー用の脳を普通の足に積んでも滑走はできません。 だからローラーモードのアヒルは、 滑走専用に育て直された別のポリシー で動いています。同じ61次元の観測、同じ14個の関節、同じ報酬の考え方。それでも、車輪という数センチの部品の違いが、20万個のパラメータ全部の作り直しを要求する。 これが<strong 身体性(embodiment)</strong という概念です。知能は頭の中で完結しておらず、 どんな体を持っているかが、どんな知能が必要かを決める 。同じ「前へ進め」という注文への正解が、足なら「歩幅のリズム」、車輪なら「重心を落として蹴り出し、あとは慣性に乗る」に変わる。フィジカルAIが言葉のAIと根本的に違うのは、この身体との結びつきです。 ローラーモードの操作感の違いも、すべてここから説明できます。 旋回が異様に遅い (第1回の宿題の答えです)のは、滑走中に急旋回すると遠心力で転ぶため、注文の上限そのものを歩行時の4分の1に絞ってあるから。前進は速いのに後退が控えめなのは、ブレーキが摩擦頼みだから。体が変わると、脳だけでなく 注文の語彙 まで変わるのです。 もうひとつ、ローラーモードのQ/Eは クラウチ滑走 (しゃがんで数秒間グライドする技)に変わっています。これも専用ポリシーによるワンショットスキルですが、キックと違って面白い仕掛けがあります。動作の進行度を伝えるため、コマンド欄の速度スロットに、速度ではなく<strong 「時計」の値</strong (進行度を三角関数で符号化したもの)を流し込むのです。同じ13個の欄でも、何を意味するかは訓練が決める——注文書の欄の意味すら、体とスキルに合わせて再発明される好例です。 今回の道具箱(まとめ) ① ワンショットスキル — 引き金だけ外から引き、走り切りは専用ポリシーに任せる撃ち切り型の技。照準(上の階)と動作(下の階)の分業。 ② 遷移設計 — スキルのつなぎ目でこそ事故は起きる。引き継ぎの作法(直前行動の継承、直後の入力抑制)が滑らかさを作る。 ③ 身体性(embodiment) — 体が変われば、必要な脳も、可能な注文も変わる。知能を身体から切り離して語れない、というフィジカルAIの中心思想。 観察課題 1. 通常モードで、 歩きながらキック と 静止からキック を撃ち比べてください。同じ0.5秒のポリシーでも、入りの体勢(=観測)が違えば出てくる動きも違います。ワンショットは「録画再生」ではなく、あくまで観測に反応する生きた制御だとわかります。 2. ローラーモードで、 最高速からの急旋回 を試してください。上限いっぱいの旋回でもかなり大回りになるはず。もし上限がなかったら?——転びます。「できることの上限を体に合わせて絞る」のも制御設計のうちです。 3. クラウチ滑走を 壁際やボール前 などいろんな状況で出してみてください。出した瞬間から数秒、あなたの操作は効きません。ワンショットスキルの「引き金を引いたら戻れない」感覚、そして引き際の判断こそが上の階(あなた)の腕の見せ所だという構造を体感できます。 次回はいよいよ最終回。シミュレータで育った脳を 現実のロボット に載せるときに立ちはだかる溝——sim2real——と、その溝の渡り方。そして、この連載を読み終えたあなたが、フィジカルAIの世界へ実際に歩き出すための具体的な道案内です。