ブラウザの中のアヒルはなぜ転ばないのか — フィジカルAI入門【アヒルで学ぶフィジカルAI #1】
Ember 編集部 ・ 2026-08-28 ・ 約4分 ・ robotics
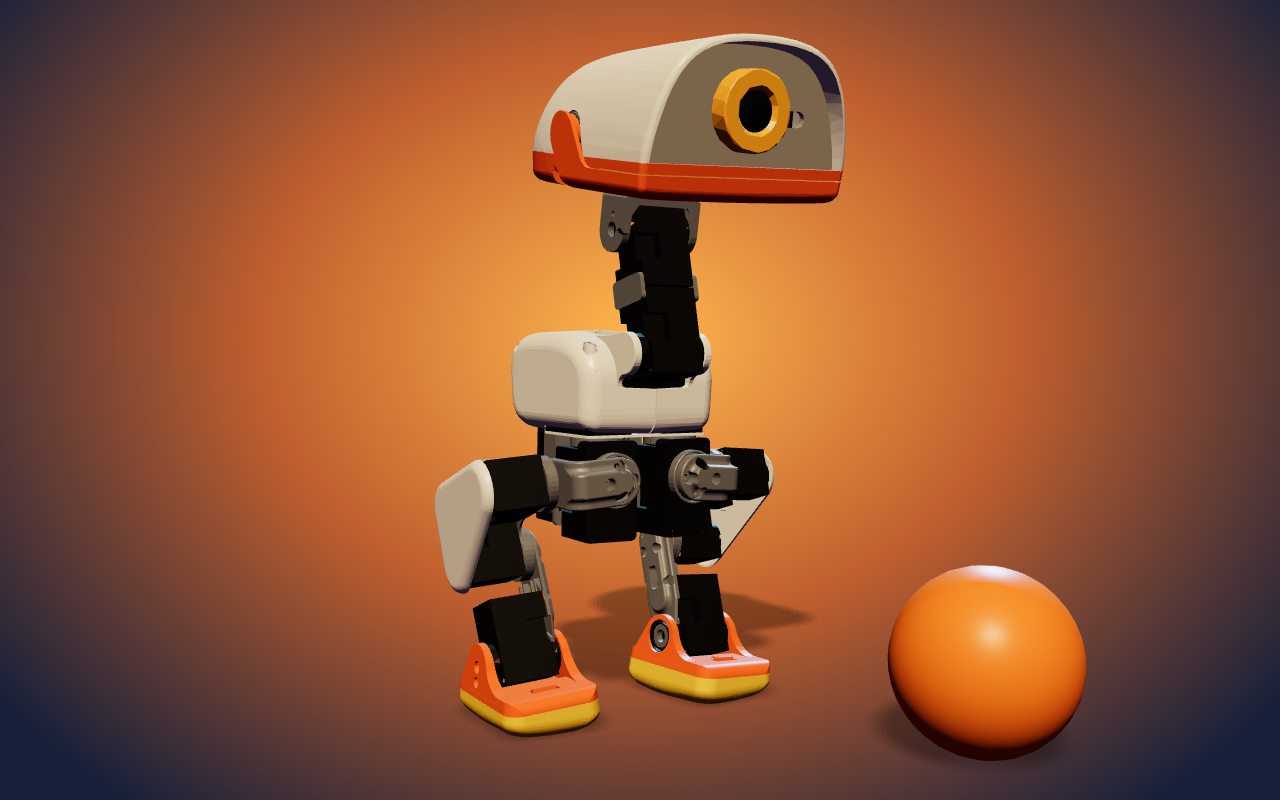
まず、これで遊んでみてください。インストール不要、ブラウザで開くだけです。 FUTSAL DUCKS — 4v4 あひるフットサル 二足歩行のアヒル型ロボットが8羽、フットサルをしています。WASDで自分のアヒルを操作して、ボールを蹴って、ゴールを狙う。よくあるミニゲームに見えますが、1つだけ普通のゲームと決定的に違う点があります。 このアヒルの「歩き方」は、人間が作ったアニメーションではありません。 中で動いているのは、本物の物理シミュレータと、強化学習で訓練された本物のニューラルネットワークです。アヒルが転ばずに歩けているのは、誰かが「右足を上げて、次に左足」とプログラムしたからではなく、シミュレーションの中で何百万回も転びながら、 歩き方を自分で見つけた からです。 しかもこのアヒル、画面の中だけの存在ではありません。元になっているのは実在する小型二足歩行ロボットで、シミュレータも、訓練コードも、この「脳」も、実機を動かすソフトウェアまでもがオープンソースとして公開されています。あなたがブラウザで見ている歩き方は、その実機を動かすために訓練された「脳」そのものです。 ゲームの中で毎秒起きていることを数字にすると、こうなります。物理シミュレータ(MuJoCo)が世界を1秒間に200回更新し、8羽ぶんのニューラルネットワークがそれぞれ1秒間に50回、「いま関節をどの角度にすべきか」を計算し続けている。あなたのノートPCやスマホのブラウザタブ1枚の中で、です。 この連載は、このゲームを教材にして、 フィジカルAI ——物理世界で身体を動かすAI——の基礎を、ロボット未経験の高校生・大学生向けにゼロから積み上げていくシリーズです。数学は高校レベル(ベクトルと三角関数くらい)しか使いません。そのかわり、毎回「実際に動いているもの」を触りながら進みます。
フィジカルAIとは何か ここ数年のAIブームの主役は、ChatGPTのような 言葉を扱うAI でした。言葉のAIは、間違えてもやり直せます。変な文章を出したら、消して書き直せばいい。 フィジカルAIは違います。 物理世界は待ってくれないし、やり直しがきかない。 二足歩行ロボットは、計算が20ミリ秒遅れたら転びます。転んだら(現実では)部品が壊れます。 「摩擦」や「衝突」は、言葉と違って曖昧さを許しません。足の裏と床の間に働く力が数%違うだけで、歩けるか滑るかが分かれます。 しかもロボットは世界のすべてを見ることができません。限られたセンサーの値だけから、いま自分がどんな状態かを推測し続ける必要があります。 つまりフィジカルAIは、「賢さ」だけでなく「身体」「時間」「力」を同時に扱う分野です。難しそうに聞こえますか? その通り、難しいです。だからこそ面白いし、だからこそ 今、世界中の企業がこの分野に殺到しています 。ヒト型ロボット、自動運転、工場の自律化——どれも本質は同じ問題、「物理世界で身体をリアルタイムに制御するAI」です。 そして重要なのは、この分野への入り口が、この数年で劇的に広くなったことです。かつて物理シミュレーションは研究室の高価なソフトの世界でしたが、いまは研究標準のシミュレータMuJoCoが無料でオープンソースになり、ブラウザでも動きます。強化学習のコードも、ロボットの設計図も、GitHubにあります。冒頭のアヒルは、その「いま無料で手に入るもの」だけでできています。 このアヒルの正体 冒頭のゲームのアヒルは、Pollen Roboticsというフランスのロボット企業が開発している小型二足歩行ロボット<strong microduck(マイクロダック)</strong のシミュレーションモデルです。身長25cm、体重800g。このシミュレーションモデルで動く関節は14個(実機はサーボ15個)、脚は5関節×2本で、頭には本物のカメラも入っています。シミュレータ用のロボットモデル、訓練コード、訓練済みの歩行ポリシー(=脳)、実機側のソフトウェアが公開されていて、2026年8月にはHugging Faceと組んだ製品版(399ドル)の予約も始まりました。 このゲームは、その公開されているモデルとポリシーをそのまま使って、「8羽に増やして」「ボールとゴールを置いて」「ネット対戦をつけた」ものです。つまりアヒル1羽1羽の中身は、研究やロボット開発の現場で使われているものと同じです。おもちゃに見えて、パーツは全部本物——ここがこの連載の教材としてのポイントです。 連載の地図 全8回で、ゲームの表面から一段ずつ潜っていきます。 1. フィジカルAI入門 (この記事) — 全体像と、なぜ今この分野なのか 2. 世界を数字で書き写す — 物理シミュレータは毎秒200回、何を計算しているのか 3. ロボットの体は文章で書ける — 関節・モーター・「気をつけ」の姿勢 4. アヒルは目隠しで立っている — センサーと「観測61次元」の中身 5. 歩き方は教えていない、育てた — 強化学習の直感 6. 学習済みの脳をブラウザで動かす — ONNXとリアルタイム推論 7. 蹴る・転ぶ・ローラーで滑る — スキル切り替えという設計、体が変われば脳も変わる 8. シミュレータから現実へ — sim2realと、フィジカルAIの歩き始め方 各回の最後に「今回の道具箱」として、その回で手に入れた概念を置いていきます。道具は一度に増やしません。前から読めば、予備知識ゼロでも詰まらない構成にします。 今回の道具箱 今日はまず3つの言葉だけ持ち帰ってください。連載全体がこの3語の上に建ちます。 ① シミュレーション(simulation) — 物理世界の法則をコンピュータの中に再現すること。ロボットを現実で転ばせると壊れますが、シミュレータの中なら1秒間に何千回転んでもタダです。フィジカルAIの練習場。 ② ポリシー(policy) — 「いまの状況(センサーの値)を入力すると、次にすべき行動(モーターへの指令)を出力する関数」。アヒルの場合は小さなニューラルネットワークで、これが1秒に50回呼ばれています。「脳」と呼んできたものの正式名称です。 ③ sim2real(シム・トゥ・リアル) — シミュレーションで育てたポリシーを、現実のロボットに移すこと。シミュレータと現実は微妙に違うので、ここに深い溝があります。この溝との戦いがフィジカルAIの核心で、最終回のテーマです。 宿題(遊ぶだけ) 次回までの宿題は「よく観察しながら遊ぶ」ことです。ゲームを開いて、次の3つを観察してみてください。 1. 歩いているアヒルの足元 を見る。足はどんなリズムで動いているか。止まるとき、体はどう揺れるか。 2. Q/Eキーでキック してみる。キックの瞬間、アヒルの動きの「質」が変わるのがわかるでしょうか。実は、キックの間だけ 別のニューラルネットワークに交代 しています(第7回でやります)。 3. ロビーで<strong 🛼ローラーモード</strong に切り替えてみる。同じアヒルなのに、footが車輪になった途端、動き方の文法が全部変わります。前進は速いのに、旋回が異様に遅い。なぜ遅くする必要があるのか——これも後の回で種明かしします。 「なんで転ばないんだろう」と一度でも不思議に思えたら、今日の講義は成功です。次回、その最初の答えとして、シミュレータが毎秒200回計算している「世界の状態」の中身を開けます。アヒル1羽は、たった21個の数字です。