資料を読んで、球と箱を置く — ブロックアウトと寸法決め【タチコマで学ぶBlender #2】
Ember 編集部 ・ 2026-09-05 ・ 約8分 ・ 3dcg
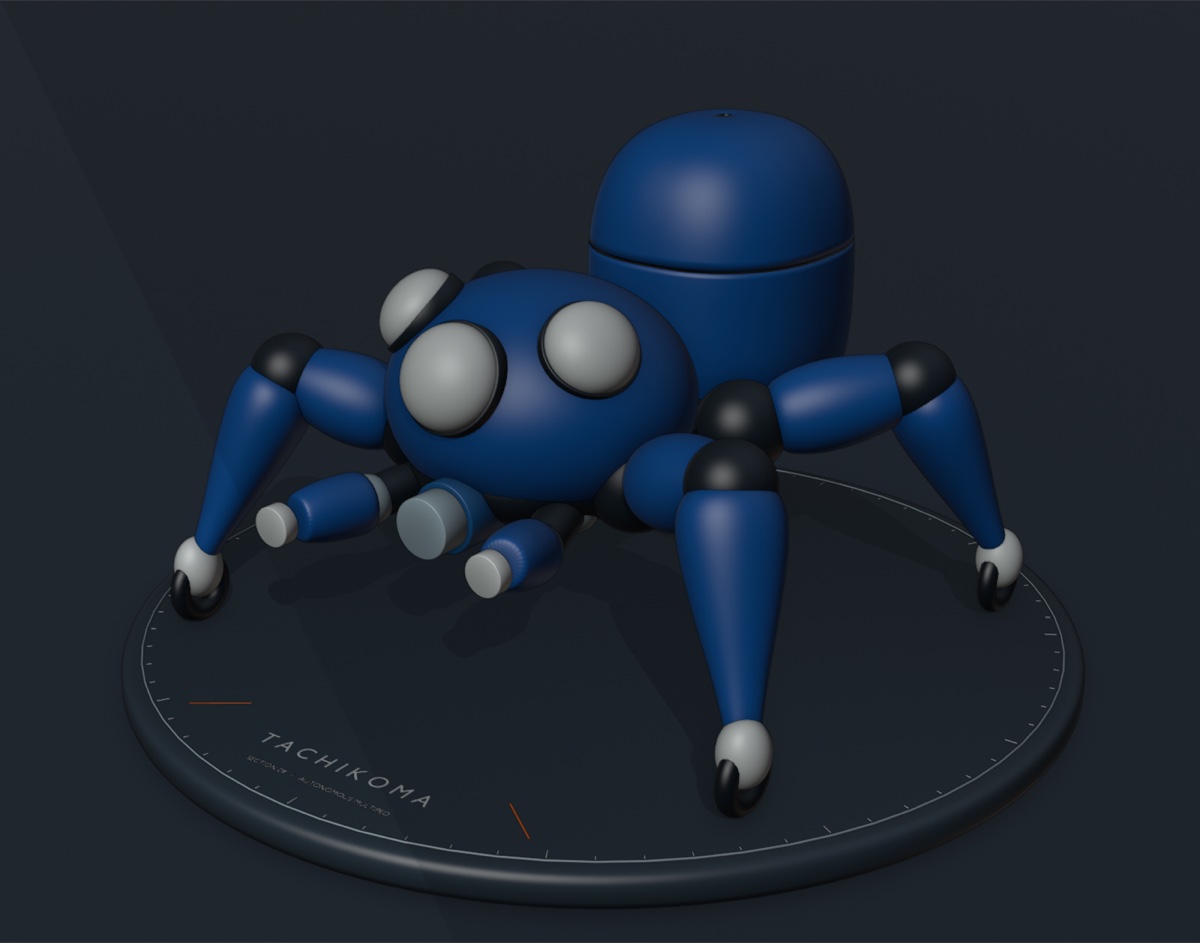
モデリングの最初の1〜2時間は、細部を一切作りません。球と卵と棒だけで「そこにタチコマがいる」状態を作ります。上の絵がその到達点です。 今回は、Astra が受け取ったのと同じ資料を私たちも読み、Blender を開いて、頭の球・ポッドの卵・胸の箱・4本の脚の棒を置くところまでを、 キー操作の単位 で追いかけます。ここで出てくる操作(追加・移動・拡大・回転・編集モード・ミラー)が Blender の基本のほぼすべてで、第3回以降はこの上に積みます。
1. 資料を読む: AIも人間も、ここから始める Astra に渡された資料は、A4で2ページほどの文章でした。要点だけ抜くとこうです。 前方の 球体 (頭・AIユニット)と、後部の 大きなポッド (コックピット)が、 細いジョイント でつながる。このくびれが「昆虫らしさ」の要 脚は「付け根(球体関節)」「膝」「足首(タイヤ)」の 3セクション 顔に 3つの白いドーム 。それぞれ独立して動くカメラ 口元に ランチャー 、両腕は 3本指 のマニピュレーター、掌に ワイヤー射出機 ポッドの上部装甲は 後方に跳ね上がって 開き、 連動してシートが前上方にせり出す 搭乗姿勢はバイクのような 強い前傾 。窓はなく、 多面のモニター 内壁にケーブル、ハッチ裏に リブ (骨組み)とアクチュエーター Astra がやったこと、人間がやるべきこと、どちらも同じで、 この文章を「部品のリスト」と「位置関係」に変換する ことです。Astra のスクリプトの冒頭にはこう書いてあります。 「X が左右、 Y が前、Z が上、単位はメートル」。人間なら、これをノートの1行目に書きます。あとから「前ってどっちだっけ」で1時間溶けるのを防ぐためです。 参考写真については、Astra は製品写真2枚(外観・コックピット)を「形状検討用」として見ただけで、写真をモデルに貼り込んではいません。人間の場合は、写真を Blender の中に 下絵 として置いて、上からなぞるやり方が一般的です(画像を「参照画像」としてビューポートに読み込めます)。AIは写真を数値の比率として頭の中で持ち、人間は目で見ながら合わせる。ここが最初の違いです。 2. Blender を開いて、球を置く Blender を起動して既定のキューブを消したら、この連載で最初にやる操作はこれです。 操作 キー 意味 追加メニュー Shift + A メッシュ → UV球 移動 G のあと X/Y/Z キーで軸を固定、数値を入力して Enter Grab 拡大縮小 S のあと軸と数値 Scale 回転 R のあと軸と数値 Rotate 数値を直接入れる 右上の N パネル (Item タブ) 位置・回転・スケールを直接編集 タチコマの頭は、Astra のスクリプトではこの1行です。 人間の手順に翻訳すると、 1. Shift+A → メッシュ → UV球。追加直後に左下に出る小さなパネルで セグメント 96、リング 64 にする(既定は32/16。滑らかな球にするために細かくする) 2. N パネルで位置を X 0, Y 0.73, Z 1.94 に 3. スケールを X 1.10, Y 1.04, Z 0.84 に。球が少し横長で、上下につぶれた「頭」になる 4. 右クリック → スムーズシェード 。面のカクカクが消える ここまで2分。Astra は0.1秒です。でも「半径が 1.10 / 1.04 / 0.84」という数字を決めるのは、人間なら資料と写真を見て「頭は幅のほうが高さより少し大きい」と読み取る作業で、AIもまったく同じ判断をしています。数字を打つ速さの差より、 この判断が同じ であることのほうが重要です。 3. ポッドは「卵」ではない、と気づくところまで 後部ポッドは、Astra ではこう定義されています。 頭より小さく見えますが高さ方向に長く、地上高も高い。ブロックアウトの段階では、人間もまず<strong UV球をこのスケールに伸ばした「卵」</strong を置きます。それで十分「ポッドらしい」からです。 ただし Astra は最初から球を使っていません。第4回で詳しく見ますが、「丸みはあるが、球よりも肩が張っていて、天面が平ら」な 超楕円体 という形を、頂点を1つずつ計算して作っています。ブロックアウトの段階でそこまでやる必要はないので、今日は卵でいきます。 4. くびれ: 頭とポッドをつなぐ首 資料が最重要と言っていた「くびれ」は、太さ 0.24 m の円柱1本です。 rod は「点Aから点Bまで棒を渡す」道具で、Astra が自分で定義した関数です。人間の手順は、 1. Shift+A → メッシュ → 円柱(半径 0.24、深さ 0.69) 2. 頭の後ろ (0, 0.21, 1.92) とポッドの前 (0, 0.88, 2.08) の 中点 に移動 3. 2点を結ぶ向きに回転(少し上向き。手でやるなら R → X → 角度を入力) これを「2点を指定したら向きと長さが自動で決まる」形にしたのが Astra の rod で、ケーブル、ピストン、指の節など、このモデルには 棒が100本以上 あります。人間なら100回、中点と角度を計算します。ここは素直にAI(というより、プログラミング)の勝ちです。 胸部は箱です。 box('Thoracic central casting', (0, .16,1.47), (1.45,1.60,.36), BLACK, .15) — 幅 1.45、奥行 1.60、厚さ 0.36 m の平たい箱で、角の丸み 0.15 m。角の丸みについては第3回で。 5. 脚: 3つの点を決めれば、脚は決まる 4本の脚は、資料どおり「付け根・膝・足首」の3点で定義されています。 s は左右( 1 か 1)、 fore は前後です。つまり 右前脚の3点を決めたら、残りの3本は符号を変えるだけ 。付け根は胴体の脇 (0.91, ・, 1.55)、膝は外側に張り出して少し高い (1.87, ・, 1.86)、足首はさらに外に開いて低い (2.37, ・, 0.42)。膝が付け根より高い、というのがタチコマの脚の「蜘蛛らしさ」です。 人間のブロックアウトでは、 1. 付け根に球(半径 0.34)、膝に球(半径 0.30)、足首に球(半径 0.2)を置く 2. 付け根→膝、膝→足首に円柱を渡す( rod と同じ作業を手で2回) 3. 足首の下にトーラス(ドーナツ)でタイヤ。大半径 0.194、小半径 0.073 4. これで右前脚ができたら、 ミラーモディファイア で左を作る。前後は複製して Y を反転 ミラーは Blender の基本中の基本で、「左右対称のものは半分だけ作る」。Astra の for s in [ 1, 1]: はミラーモディファイアを式で書いたものです。 上の図は完成モデルの脚だけを表示したものです。今日のブロックアウトではこの「球・棒・ドーナツ」の骨組みまで。上腿と下腿の装甲(青い部分の滑らかな絞り)は第4回で、シリンダーやホースは第3回で足します。 6. 腕とランチャー 腕も脚と同じで、肩 (0.53, 1.11, 1.38)、肘 (0.72, 1.74, 1.31)、手首 (0.87, 2.28, 1.32) の3点。ランチャーは口元 (0, 1.57, 1.37) に置いた Y軸向きの円柱 です。 最後の (0,1,0) が「円柱の軸を Y 方向に向ける」指定です。人間なら円柱を追加したあと R → X → 90 で寝かせます。 7. ここまでの所要時間 作業 人間(Blender 経験1か月程度) Astra 資料を読んで寸法と座標系を決める 30〜60分 数分(読んで、冒頭の3行を書く) 頭・ポッド・首・胸を置く 20〜30分 4行 脚1本(球3つ・棒2本・タイヤ) 20分 8行 残り3本(ミラー・複製) 10分 0行(ループ) 腕2本とランチャー 15分 6行 合計 約2時間 スクリプト冒頭〜40行、実行1秒未満 「2時間 vs 1秒」に見えますが、Astra がこの40行を書くのにも考える時間はかかっていて、しかも人間の2時間の大半は「数字を決める」時間です。数字が決まっていれば、人間でも30分で置けます。 ブロックアウトの本質は打鍵ではなく判断 で、その判断はAIも人間も同じ資料から同じように下している、というのが今日の結論です。 今回の道具箱 ① G / S / R — 移動・拡大縮小・回転。軸のキー(X/Y/Z)と数値を続けて打つと、正確に置けます。「目で合わせる」より「数字で置く」癖を最初につけると、後でAIのスクリプトが読めるようになります。 ② プリミティブ — UV球、円柱、立方体、トーラス。Shift+A で出てくる基本形状。この連載のモデルは、 全部品の9割がこの4種類から作られています (第3回)。 ③ ミラー — 左右対称のものは半分だけ作る。モディファイアパネルの「ミラー」。Astra の for s in [ 1, 1] と同じ意味です。 ④ 3点で脚は決まる — 付け根・膝・足首。関節の位置を先に決めて、装甲は後から着せる。第6回で、この3点がそのまま「回転軸」になります。 次回は、置いた球と棒を「機械」に見せる部品——ボルト、ベベル、ケーブル、継ぎ目——を、プリミティブとモディファイアだけで作ります。